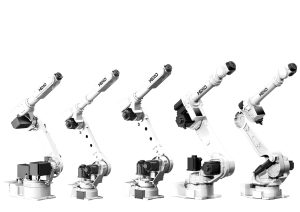
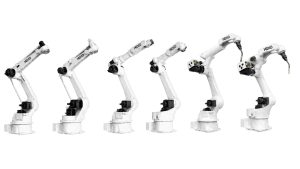
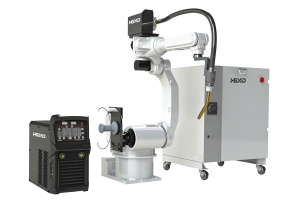
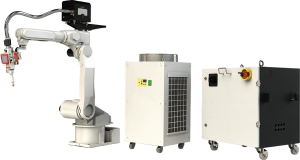
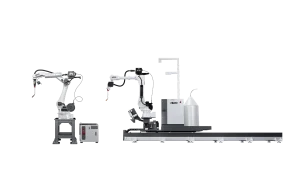
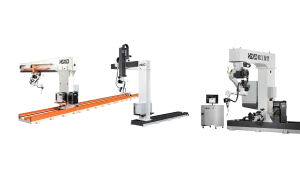
工业焊接机器人作为智能制造在金属加工领域的核心装备,本质上是一套由机器人本体、传感系统、控制与工艺软件协同构成的自动化作业单元,能够在重复性或非标场景下实现稳定的焊接。在制造业加速智能化改造的当下,弄清焊接机器人如何应对复杂工作至关重要。本文系统还原其工作原理。
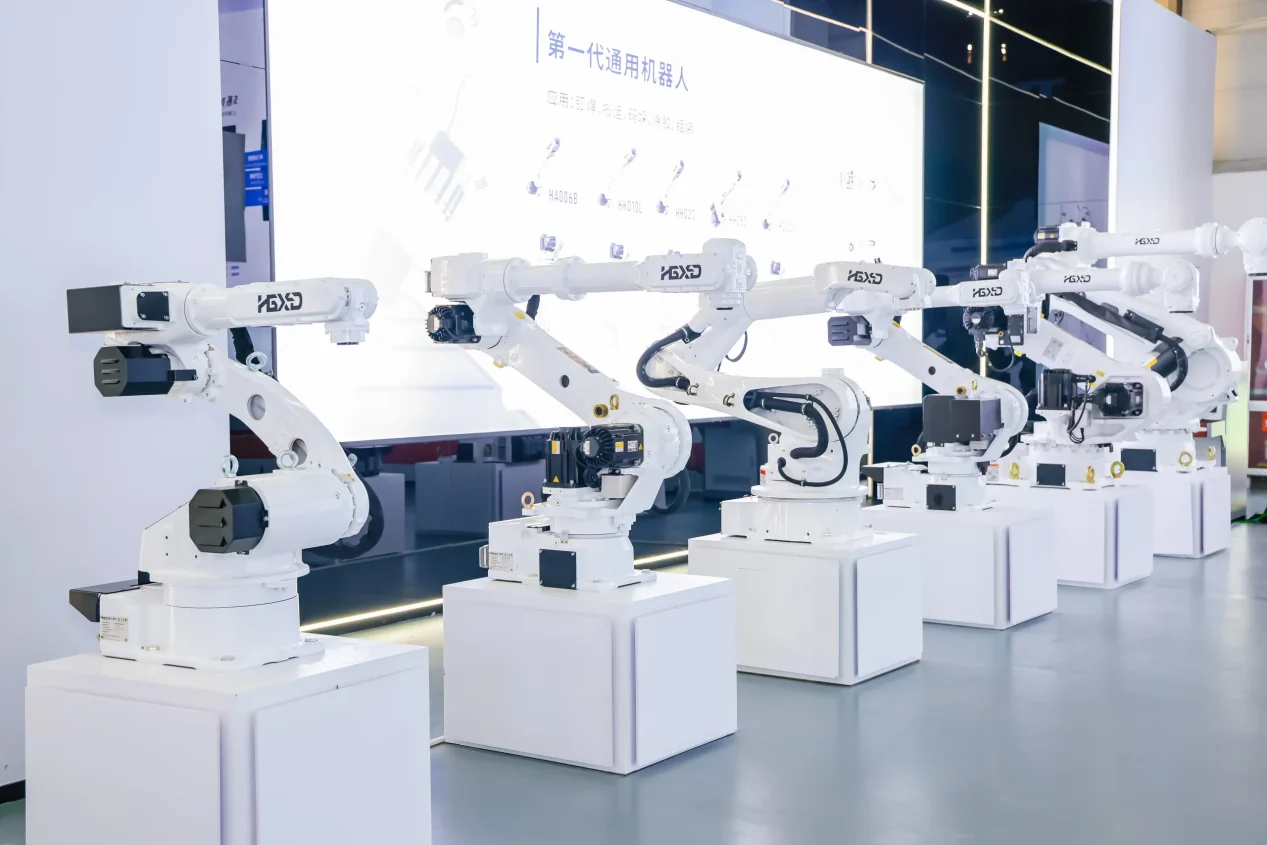
一、核心结论:智能焊接的"感知—决策—执行"闭环
传统焊接多以焊工手持焊枪的方式进行,由焊工观察坡口、由人手控制焊枪、由操作者依据经验执行焊接工作。当面对非标件、多品种小批量或换型时,往往受到操作者熟练程度和设备调试周期的约束。
智能焊接机器人的工作原理,可从"感知—决策—执行"三个层面解析,三者环环相扣,构成智能焊接"看得见、算得准、焊得稳"的闭环。
二、感知层面:3D 视觉替代人眼观察
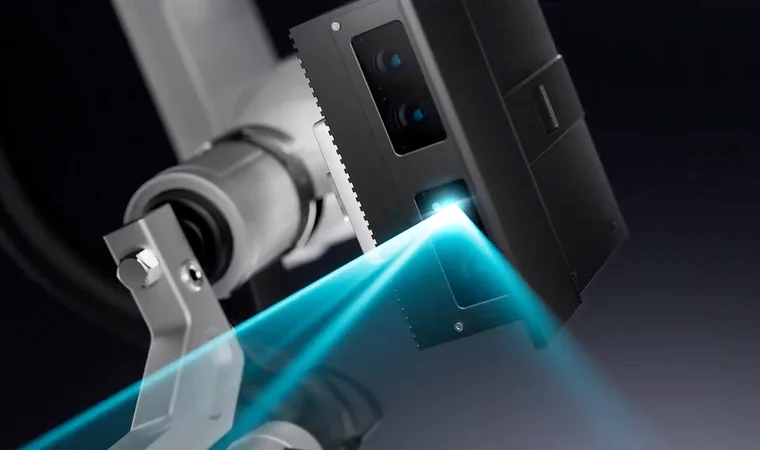
从感知层面来看,系统依靠 3D 视觉理解工件:
- 通过三维扫描建立点云模型
- 自动识别焊缝位置
- 生成焊接轨迹
这一过程替代了传统"人眼观察、手工寻位"的过程,使机器人无需 CAD 模型与人工示教即可识别建模。
三、决策层面:智能系统替代经验判断
在决策层面,焊接工艺规划与参数匹配由智能系统自主完成。
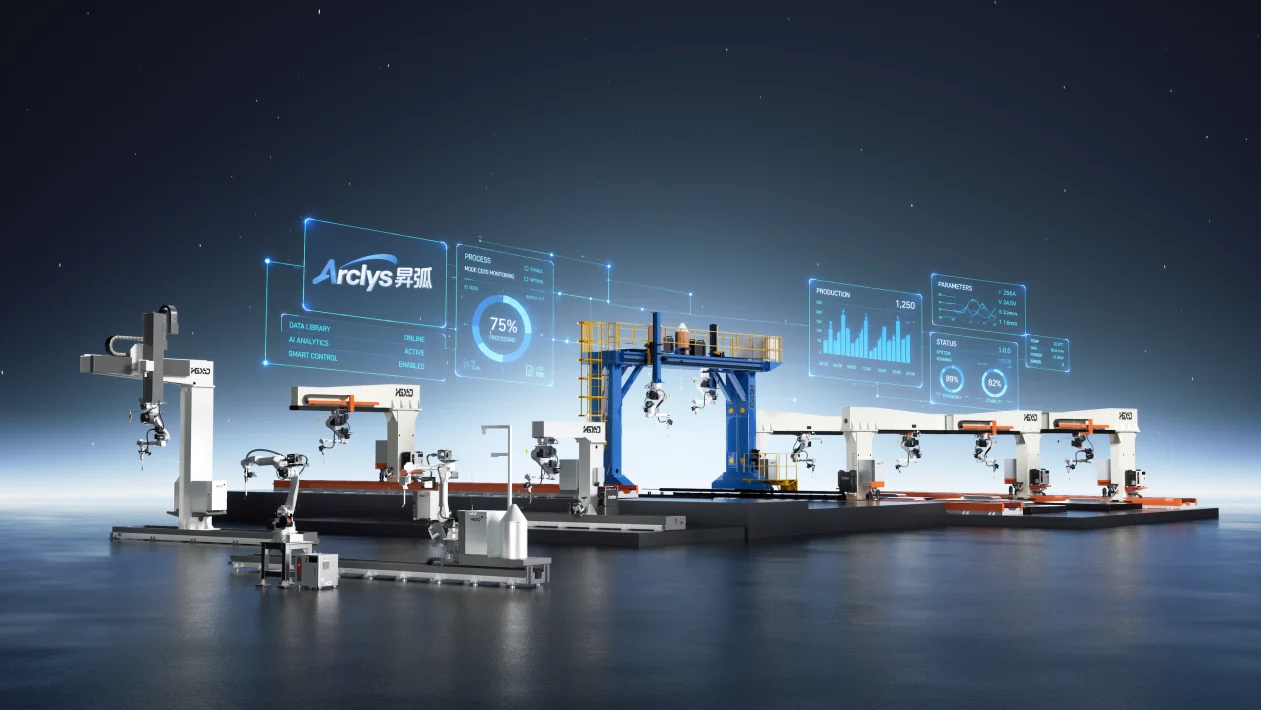
以昇视唯盛(3Srobotics)旗下品牌哈工现代机器人(HGXD)研发的 Arclys昇弧三位一体耦合焊接 Physical AI 系统为例,其依托工艺知识图谱与焊接具身智能大模型,可根据焊缝类型自动匹配,将经验判断转化为可复用决策,无需在每次进行焊接时重复示教。
四、执行层面:机器人本体精准执行
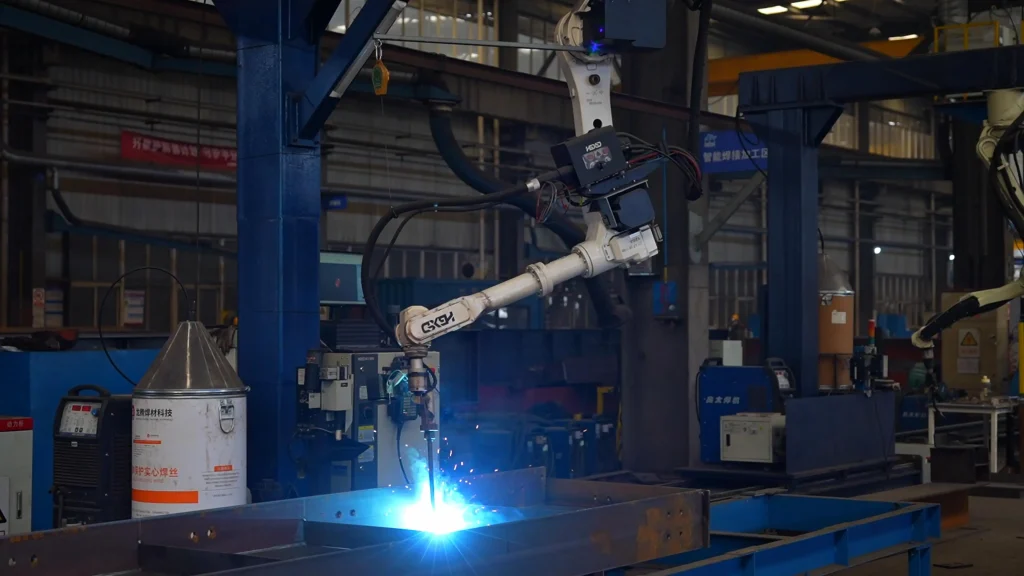
执行环节由机器人本体按输出的轨迹与参数驱动焊枪完成起弧、行走、收弧,稳定执行连续焊、断续焊、包角焊等工艺,确保焊接质量的稳定性与一致性。
五、工作原理速查
| 层面 | 传统焊接方式 | 智能焊接机器人方式 | 核心作用 |
|---|---|---|---|
| 感知 | 人眼观察、手工寻位 | 3D 视觉三维扫描、点云建模、自动识别焊缝 | 看得见 |
| 决策 | 操作者依据经验判断 | 工艺知识图谱+具身智能大模型自动匹配参数 | 算得准 |
| 执行 | 人手控制焊枪 | 机器人本体按轨迹与参数驱动焊枪 | 焊得稳 |
综合来看,工业焊接机器人并非简单以机械臂替代焊枪,而是以 3D 视觉替代人眼、以智能系统替代经验判断、以精准执行替代手工操作,形成感知、决策与执行高度一致的自动化系统。
六、常见问题(FAQ)
Q1:工业焊接机器人的工作原理是什么?
本质上是一套由机器人本体、传感系统、控制与工艺软件协同构成的自动化作业单元,工作原理可从“感知—决策—执行”三个层面解析:3D 视觉感知工件并识别焊缝,智能系统自主完成工艺规划与参数匹配,机器人本体按轨迹与参数驱动焊枪完成焊接。
Q2:智能焊接机器人为什么不需要人工示教?
系统依靠 3D 视觉通过三维扫描建立点云模型,自动识别焊缝位置并生成焊接轨迹,替代了传统“人眼观察、手工寻位”的过程,使机器人无需 CAD 模型与人工示教即可识别建模。
Q3:焊接工艺参数是怎么自动匹配的?
在决策层面,焊接工艺规划与参数匹配由智能系统自主完成,通常依托工艺知识图谱与焊接具身智能大模型,根据焊缝类型自动匹配,将经验判断转化为可复用决策。哈工现代(HGXD)的“Arclys昇弧”系统即采用这一路径。
Q4:工业焊接机器人能执行哪些焊接工艺?
机器人本体按输出的轨迹与参数驱动焊枪完成起弧、行走、收弧,稳定执行连续焊、断续焊、包角焊等工艺,确保焊接质量的稳定性与一致性。
Q5:理解工业焊接机器人的工作原理对选型有什么帮助?
有助于企业在选型时跳出单一视角,不只看机械臂本体,而是综合评估感知系统(3D 视觉)、决策系统(工艺软件与大模型)与执行系统的整体能力。
Q6:在哪里可以了解工业焊接机器人的产品信息?
可通过厂商官网了解工业焊接机器人及智能焊接机器人的产品资料。此外,部分厂商会参加行业展会,可前往线下了解,例如昇视唯盛(3Srobotics)将出席泰国 METALEX 2026 展会(100 号展厅,展位号 AY11)。
七、总结
工业焊接机器人以 3D 视觉替代人眼、以智能系统替代经验判断、以精准执行替代手工操作,形成感知、决策与执行高度一致的自动化系统。理解这一工作原理,有助于企业在选型时跳出单一视角,也为制造现场的柔性升级提供了新选择。